公共工事で使える、国に登録された新技術
NETIS(新技術情報提供システム)は、国土交通省が公共工事に役立つ新技術の情報を集めたデータベースです。AGSは、水域の計測・点検に関する3つの技術を登録しています。
従来の方法では、測れない・近づけない場所がありました
3つの技術は、水域の調査で繰り返し直面してきた次の課題から生まれました。
浅すぎて測量船が入れない
水深が数十cmの水域では、測量船が進入できず、地形を面で測ることが困難でした。
橋の下では衛星測位が届かない
橋梁の下やダム湖の山際では、GNSS(衛星測位)の電波が遮られ、位置が測れません。
水中点検が潜水士頼み
護岸や河床の水中部は潜水士の目視で点検しており、濁った水では安全性も効率も下がります。
深い場所ほど精度が落ちる
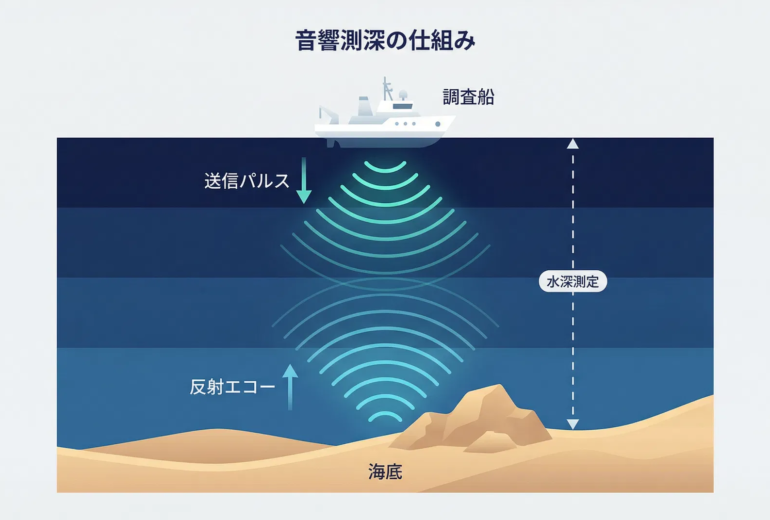
船に付けたソナーは水底から遠く、水深が深いほど細かな地形を捉えにくくなります。
3つのNETIS登録技術
各技術を、従来技術との違い・適用範囲・活用される工事に分けてご紹介します。
C3Dによる極浅水域での3次元測深技術システム
水深0.4mの浅い水域から、水底の形を面で測る
C3D(インターフェロメトリ音響測深機:横方向に広く音波を出し、帯状に水深を測る装置)を使い、測量船が入りにくい浅い水域や橋の下でも、水底の地形・構造物・底質(水底の硬さ・軟らかさ)を3次元データで取得します。
NETIS登録と評価
| 項目 | 内容 |
|---|---|
| NETIS登録 | 2009年5月13日 |
| 事後評価 | 2012年10月31日、関東地方整備局「公共工事等における新技術活用システム事後評価」 |
| 評価結果 | 工程は「極めて優れる」、経済性・品質・出来形・施工性は「優れる」と評価 |
| 測深精度 | 国際水路機関(IHO)S-44(第4版)の「Special Order(特等級)」に適合。海上保安庁告示第102号のスワス音響測深機として認定 |
| 災害復旧での実績 | 東日本大震災の復旧工事(計測・測量) |
従来技術(シングルビーム測深)との違い
- 水深の約5~8倍の幅を一度に計測できます。真下1点だけを測るシングルビームと違い、面で計測します。
- 面のデータから、縦断図・横断図を任意の位置で作成できます。
- 航行制限区域や養殖棚の下など、船が入れない水底も計測できます。
- 水深とサイドスキャン画像(音波で水底を撮影した画像)を同時に取得するため、地形の判読の確かさが増します。鳥瞰図(3次元画像)も作成できます。
適用範囲
| 区分 | 内容 |
|---|---|
| 適用できる範囲 | 水深0.4~200mの、船舶が航行できる水域 |
| 特に効果が高い範囲 | 水深0.4~20mの浅い水域/起伏の少ない河川/浅くて近づけない水中構造物の周辺/GNSSが受信しにくい橋梁の下やダム湖の山際 |
| 対象業務 | ダム・湖沼・河川・沿岸域の深浅測量、河川の縦横断測量、橋脚・護岸など水中構造物の調査、地形(深掘れなど)・底質の調査 |
実証試験
関連ページ:河川調査 / ダム調査 / 災害対応・防災データ整備
C3Dの計測範囲と適用範囲
C3Dで作成した鳥瞰図の例
河川・湖沼点検ロボットシステム(みずすまし)
潜水士の目視点検を、無人ボートと音響カメラに置き換える
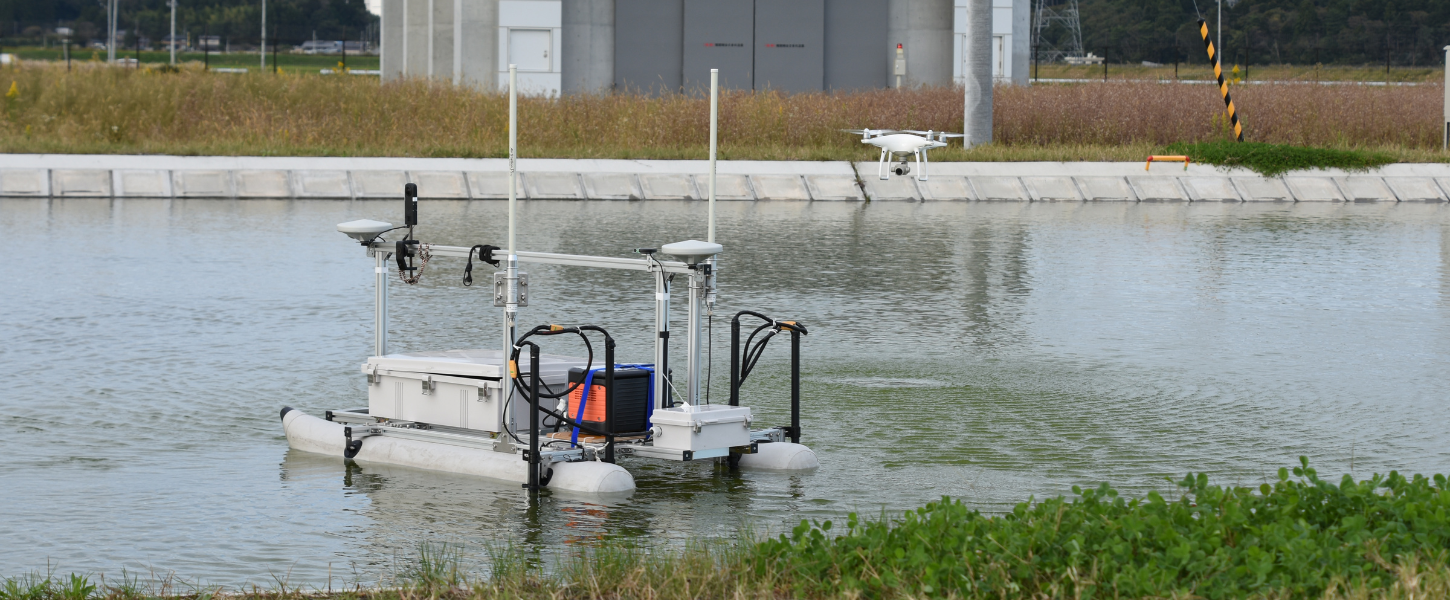
ASV(自律航行型水上探査船:設定した測線を自動で走る無人ボート)に、音響ビデオカメラ(ARIS:音波で水中を映像化するカメラ)と光学カメラを載せ、河床・湖底と護岸などの構造物を点検します。
システムの特長
- GNSSの位置情報で、事前に設定した測線の上を自律航行します。
- ARISの映像は無線LANで陸上に送られます。陸上から出力や計測範囲を操作しながら、対象物の状態をその場で確認できます。
- 水上部は光学カメラ、水中部はARISで撮影し、2つの画像を合成します。水面の上と下を一体で確認できます。
- ASV本体、システムの構成、画像の合成ソフトはAGSが独自に開発しました。
従来技術(潜水士による目視点検)との違い
| 項目 | 従来技術 | みずすまし |
|---|---|---|
| 点検の方法 | 潜水士が水中で目視 | ASVが水上を航行して計測 |
| 水中部のデータ | 目視の記録 | ARISによる音響映像 |
| 安全性 | 潜水作業が必要 | 潜水作業をなくせる |
| 経済性・工程 | — | 1日あたりの計測範囲が広がり、費用の抑制と工期の短縮につながる |
適用条件・適用範囲
| 区分 | 内容 |
|---|---|
| 自然条件 | 風速10m/s以下、波高1.0m以下、視界1,000m以上、流速2.0ノット以下 |
| 現場条件 | 陸上局とASV組立て用に5.0m×5.0mの作業場所、機材運搬車両用に2.5m×5.0mの駐車場所 |
| 適用できる水深 | 河床・湖底:0.5m以上5.0m未満/護岸:1.5m未満 |
| 特に効果が高い場面 | 濁った水中や、撮影に照明が必要な暗い場所でのデータ取得 |
| 提供地域 | 制限なし |
ご採用にあたっての留意事項
- 対象物が貝類や藻類に覆われていないか、事前にご確認ください。音響映像で表面の状態が見えにくくなります。
- 撮影距離と画角に合わせて航行計画を立てるため、設計段階でAGSにご相談ください。
- ASVを水面に降ろせる場所の確保が必要です。
関連ページ:水中音響カメラ(ARIS) / インフラ老朽化・維持管理 / 河川調査
河川・湖沼点検ロボットシステムの構成
水上と水中を合成した点検画像
遠隔操作無人探査機(ROV)による水底部微地形計測システム
ソナーを水底に近づけ、深い場所の細かな地形を測る
マルチビーム音響測深機(扇状に音波を出し、帯状に水深を測る装置)などの計測機器をROV(遠隔操作型の水中ロボット)に載せて潜らせます。水深にかかわらず、水底から一定の高さで計測できます。
技術のポイント
- 船に付けたソナーは水面の直下にあり、水深が深いほど分解能(見分けられる細かさ)が落ちます。ROVで水底から高さ20mまで近づけ、分解能を高めます。
- 船の向きや揺れによる誤差を、ROVの操縦で最小限に抑えます。ソナーの位置精度が上がり、計測精度が向上します。
- 水深約200mまで、高い精度と密度で計測できます。
- ROVのビデオカメラで確認しながら、障害物や張り出した岩の下、水中洞窟など複雑な地形も計測できます。
活用される工事・調査
| 区分 | 内容 |
|---|---|
| 水中構造物の計測 | 構造物の設置位置・傾きなど、据付け状況の確認 |
| 施工管理・出来高管理 | 港湾・漁港・海岸・沿岸の構造物工事/河川・湖沼・ダムの構造物工事 |
| 浚渫工事 | 港湾・漁港の泊地・航路の浚渫/河川・湖沼・ダムの浚渫 |
| 複雑な地形 | 障害物や張り出した岩の下、水中洞窟など |
関連ページ:港湾・沿岸調査
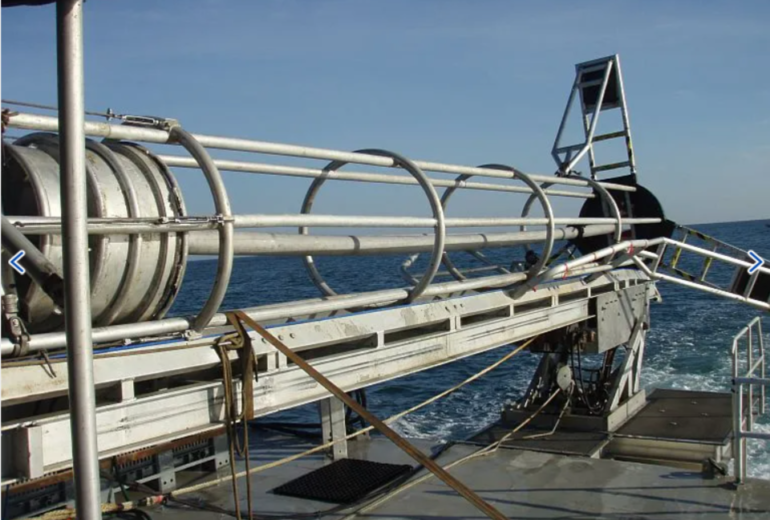
計測機器を搭載したROV
船体艤装とROV搭載の違い
水深と目的で選ぶ、3つの技術
対象の水深と、知りたいこと(地形か、構造物の状態か)で使い分けます。
| 技術 | 主な目的 | 適用水深の目安 | 主な成果 |
|---|---|---|---|
| C3D(極浅水域の3次元測深) | 浅い水域の地形・底質の把握 | 0.4~200m(特に0.4~20m) | 3次元地形データ、縦横断図、サイドスキャン画像、鳥瞰図 |
| みずすまし(河川・湖沼点検ロボット) | 河床・湖底と護岸の状態点検 | 河床・湖底 0.5~5.0m未満/護岸 1.5m未満 | ARISの水中映像、水上・水中の合成画像 |
| ROV微地形計測 | 深い水域の微地形・構造物の計測 | 約200mまで | 高密度の地形データ、構造物の設置状況 |
公共工事での活用をご検討の方へ
NETIS登録技術は、国や自治体の工事で新技術として活用できます。設計・積算の段階からご相談いただくと、現場条件に合わせた計画をご提案できます。
現場条件の確認
水深、流れ、進入路、GNSSの受信状況を伺い、3技術のどれが合うかを判断します。
計画・積算
測線や撮影距離を含む計画を立て、工程と費用の目安をお示しします。
計測・報告
現地で計測し、図面・映像・報告書をまとめて納品します。
NETIS登録技術の活用について、ご相談ください
対象の水域と調査の目的をうかがい、適した技術と計画をご提案します。設計・積算段階のご相談も承ります。