人も船も近づきにくい水域の地形を、無人で3次元計測する
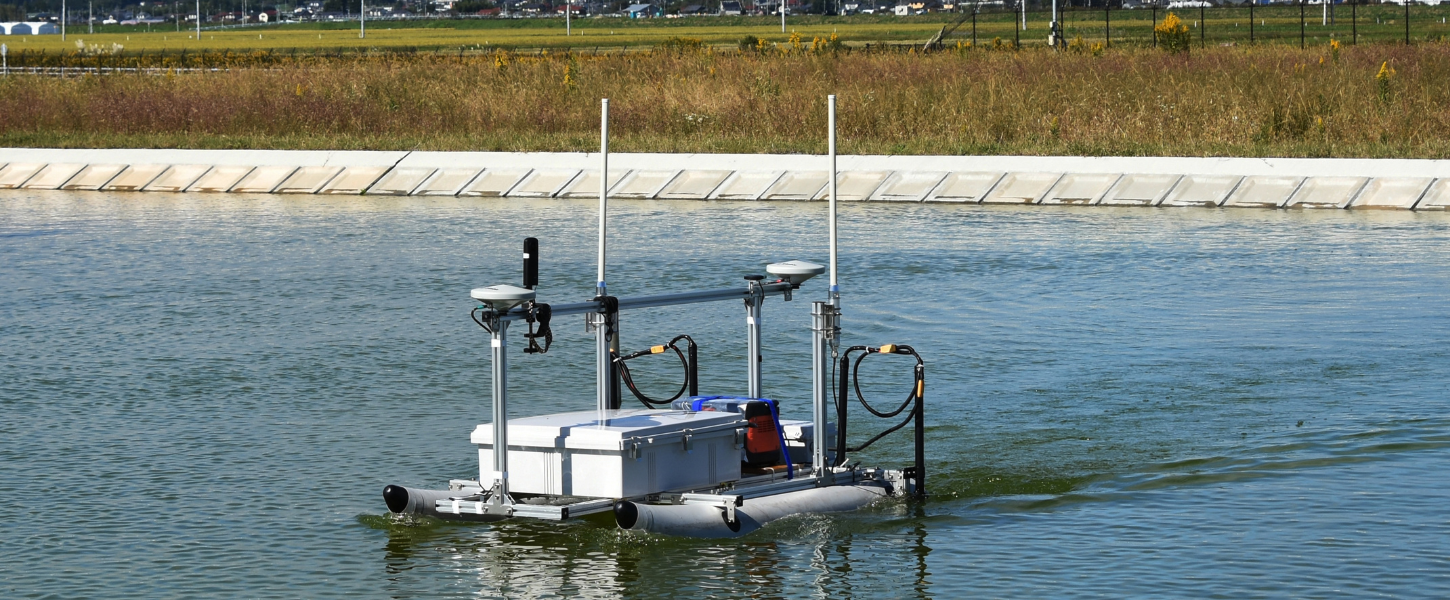
水馬(ミズーマ)は、マルチビーム測深機を積んだ双胴船型の無人ボートです。人が乗らずに水面を走り、水底の形を3次元データで記録します。有人の測量船では危険な場所や、船を降ろせない小さな水域の調査に使います。
危険な場所に人を乗せられない
急斜面の直下や構造物の際(きわ)は、有人船では近づくこと自体がリスクになります。調査員が岸に残ったまま計測できる手段が求められます。
出水後の洗掘・堆積を早くつかみたい
洪水のあとは、橋脚まわりの洗掘(流れで川底がえぐられること)や土砂の堆積を早く把握する必要があります。点ではなく面で測れれば、見落としが減ります。
搬入路が狭く、測量船を降ろせない
山間のダム湖や中小河川では、クレーンやスロープが使えない現場も少なくありません。人力で運び込める小型の計測船があれば、調査の段取りが軽くなります。
自律航行型水中3次元計測システム(ASV)水馬(ミズーマ)
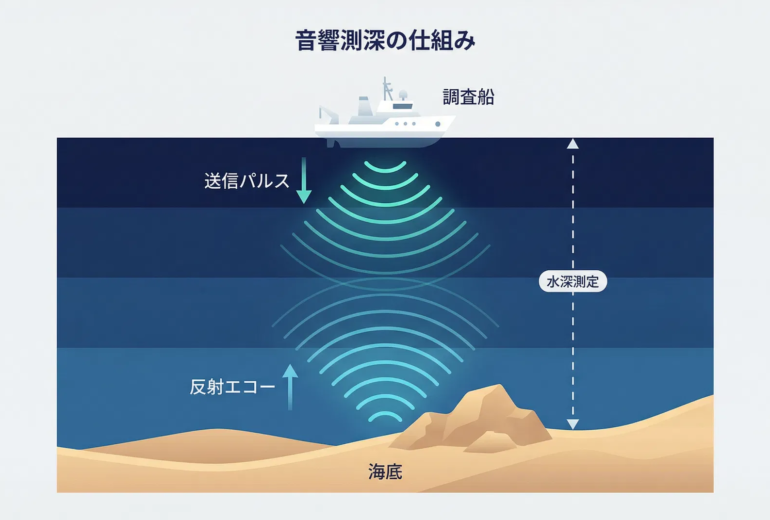
ASV(Autonomous Surface Vehicle:自律航行型水上艇)は、あらかじめ設定した測線を自動で走る無人ボートです。水馬はその船体に、扇状に音波を出して帯状に水底を測るマルチビーム測深機を載せています。役割は「人が入れない水域の、面的な地形計測」です。
水馬(ミズーマ)の特長
2つの船体を並べた双胴船タイプで、自律航行と遠隔操作の両方で水中の3次元地形データを取得します。小型・軽量のため、ハイエース1台に収まり、搬入は2名で対応できます。
- 自律航行と手動ラジコン操作を、現場で任意に切り替え可能
- 長距離Wi-Fiでソナー(NORBIT社製 iWBMSe)を遠隔操作:最大約500m
- ラジコンによる遠隔操作:最大約250m
- 前方監視カメラを搭載可能:画像の伝送距離は最大約500m
- ハイエース1台に積載でき、2名で搬入可能
主な適用対象と計測できること
河川
- 河床の形状と深浅
- 深掘れ・洗掘(橋脚・護岸の根元)
- 護岸水中部まわりの地形変化
ダム湖・貯水池
- 堆砂(ダム湖に溜まる土砂)の分布
- 取水設備・放流設備まわりの地形
- 斜面直下など船で近づきにくい区域
湖沼・港湾・漁港の静穏域
- 浅い水域の地形
- 係留施設の前面など構造物際の地形
- 浚渫前後の出来形確認
水馬(ミズーマ)の仕様
船体(プラットフォーム)と、搭載するマルチビーム測深機に分けて示します。
船体・運用
| 項目 | 仕様 |
|---|---|
| 船型 | 双胴船(カタマラン)タイプの無人ボート |
| 航行方式 | 自律航行/手動ラジコン操作(任意に切替) |
| ソナーの遠隔操作 | 長距離Wi-Fi経由、最大約500m |
| ラジコン操作距離 | 最大約250m |
| 前方監視カメラ | 搭載可能(画像伝送距離 最大約500m) |
| 運搬・搬入 | ハイエース1台に積載、2名で搬入 |
| 船体寸法・重量 | 全長:約150cm 全幅:約100cm 重量:約36kg |
| 航行速度・連続稼働時間 | 最高速度:約3.5ノット 巡航速度:約3ノット 間欠稼働:約4時間 連続稼働:約1時間 |
搭載マルチビーム測深機:NORBIT社製 iWBMSe(メーカー公表値)
| 項目 | メーカー公表値 |
|---|---|
| 周波数 | 400kHz(200〜700kHzで可変) |
| スワス角(音波を扇状に広げる角度) | 5〜210°で可変 |
| ビーム数 | 256〜512本(高密度モードで1024本) |
| 測深レンジ | 0.2〜275m(400kHz使用時の標準は160m) |
| 距離分解能 | 6mm未満 |
| ビーム幅 | 0.9°×1.9°(400kHz、標準仕様) |
| 統合測位・姿勢センサー | GNSS支援型慣性航法装置を内蔵 水平 ±(8mm+1ppm×基準局からの距離)/鉛直 ±(15mm+1ppm×基準局からの距離) |
| 出力データ | 水深、後方散乱強度、サイドスキャン画像、ウォーターカラム(水中の反射)など |
| 重量 | 6.5kg(空中、ブラケット込み) |
調査の進め方
調査目的、範囲、必要な成果品を伺います。過去の測量成果があれば、比較方法もこの段階で決めます。
搬入経路、投入できる岸、通信の見通し、流れや水草の状況を確認します。ASVが向くかどうかもここで判断します。
測線、作業時間、中止基準を計画書にまとめます。河川・ダム管理者や漁協との調整が必要な場合は事前に行います。
機器の取付け誤差を補正する校正(パッチテスト)と音速の測定を行ったうえで、測線に沿って自律航行で計測します。
ノイズを除去し、点群(位置と水深をもつ点の集まり)を作成します。地形図、断面図、前回との差分図にまとめます。
成果図と報告書を納品します。計測できなかった範囲は補間で埋めず、図面上に明示します。
調査可能な条件・制約
ASVは万能ではありません。向く条件と向かない条件を先にお伝えし、必要に応じて他の手法と組み合わせます。
適する対象・目的
- 有人船では危険な急斜面直下・構造物際の地形計測
- 搬入路が狭く、測量船を降ろせない中小水域
- 濁った水域の地形計測(音波で測るため、水の透明度に左右されにくい)
- 洗掘・堆積・堆砂の面的な把握と、前回成果との比較
- 出水後など、短い準備期間で計測したい場面
適用しにくい条件
- 流れが速い区間や、強風・波浪がある水面
- 船体の喫水より浅い場所や、水面から出ている干出部
- 水草・流木・浮遊ごみが多く、航行が妨げられる水域
- 操縦・通信の範囲(最大約250〜500m)を超える区域。地形や構造物で見通しが遮られると、到達距離は短くなります
- 橋の下など、衛星測位の電波が遮られる場所(位置精度が下がります)
- コンクリートのひび割れや劣化など、構造物表面の目視確認
- 川底の下の地層の厚さや内部の構造
成果品
お渡しするのは、補修の優先順位や浚渫量の判断に使える図面とデータです。
- 3次元点群データ(水底の形状を点の集まりで記録したもの)
- 等深線図・段彩図(深さを線や色で表した平面図)
- 横断図・縦断図(任意の位置で切った断面図)
- 前回成果との差分図と、洗掘量・堆積量の数値
- 堆砂量の算定結果(ダム湖・貯水池の場合)
- 後方散乱画像(水底の硬さ・粗さの違いを濃淡で示す画像)
- 計測範囲・欠測範囲を明示した報告書
無人でも、計測の品質と安全は人が管理する
安全管理
調査員は岸から操作し、水上には人が出ません。計画書で風・流れ・視程の中止基準を定めます。
精度管理
計測前に校正(パッチテスト)を行い、水中の音速を測って補正します。測線どうしの重なり部分で水深の差を確かめ、精度を確認します。
欠測の扱い
障害物や水深不足で測れなかった範囲は、補間で埋めずに図面上に示します。どこが実測でどこが未計測かを、成果品で区別できます。
想定される活用場面
水馬の特性が活きる典型的な場面です。
出水後の橋脚まわり
流れが残り有人船を出しにくい時期に、岸から橋脚周辺を計測。洗掘の深さと範囲を平常時の成果と比べ、補修の要否判断に使います。
ダム湖の斜面直下・取水設備前
落石のおそれがある斜面の直下や、取水設備の前面など、有人船が近づきにくい区域を無人で計測。堆砂の分布を面で把握します。
搬入制約のある中小水域
クレーンが入らないため池や山間の貯水池に、ハイエース1台・2名で搬入。測量船の手配が難しい現場で面的な地形データを得ます。
よくあるご質問
計測の原理(マルチビーム測深)は同じです。違いは、人が乗らないため危険な区域に近づけること、小型なので搬入の制約が少ないことです。一方、広い水域を長時間計測する場合は、有人船の方が効率的なこともあります。
地形の計測はできます。音波で水深を測るため、カメラと違って水の透明度にほとんど左右されません。ただし、水中に気泡や浮遊物が非常に多い場合は、データにノイズが増えることがあります。
ソナー単体の公表レンジは0.2mからですが、実際には船体の喫水と水底の状況で決まります。さらに浅い区域は、グリーンレーザーなど別の手法と組み合わせます。
できます。過去の成果の座標系や計測方法をご提供いただければ、条件をそろえて差分図を作成します。シングルビーム(真下1点だけを測る方式)の成果との比較では、測線の間の扱いを事前にご相談します。
主に、計測範囲の広さ、現場までの移動距離、搬入・投入の条件、必要な解析と成果品の種類で決まります。下の「ご相談時に分かる範囲でお知らせください」の項目をお知らせいただければ、概算をお出しします。
ご相談時に分かる範囲でお知らせください
危険な水域・狭い水域の地形計測を
ご相談ください
対象水域と調査目的をもとに、水馬(ミズーマ)の適否と、他の手法との組み合わせをご提案します。既往資料があれば、お問い合わせ時に添付いただくと具体的にご案内できます。